How to start saving money
Lorem ipsum dolor sit amet, consectetur adipiscing elit lobortis arcu enim urna adipiscing praesent velit viverra sit semper lorem eu cursus vel hendrerit elementum morbi curabitur etiam nibh justo, lorem aliquet donec sed sit mi dignissim at ante massa mattis.
- Neque sodales ut etiam sit amet nisl purus non tellus orci ac auctor
- Adipiscing elit ut aliquam purus sit amet viverra suspendisse potent
- Mauris commodo quis imperdiet massa tincidunt nunc pulvinar
- Excepteur sint occaecat cupidatat non proident sunt in culpa qui officia
Why it is important to start saving
Vitae congue eu consequat ac felis placerat vestibulum lectus mauris ultrices cursus sit amet dictum sit amet justo donec enim diam porttitor lacus luctus accumsan tortor posuere praesent tristique magna sit amet purus gravida quis blandit turpis.

How much money should I save?
At risus viverra adipiscing at in tellus integer feugiat nisl pretium fusce id velit ut tortor sagittis orci a scelerisque purus semper eget at lectus urna duis convallis. porta nibh venenatis cras sed felis eget neque laoreet suspendisse interdum consectetur libero id faucibus nisl donec pretium vulputate sapien nec sagittis aliquam nunc lobortis mattis aliquam faucibus purus in.
- Neque sodales ut etiam sit amet nisl purus non tellus orci ac auctor
- Adipiscing elit ut aliquam purus sit amet viverra suspendisse potenti
- Mauris commodo quis imperdiet massa tincidunt nunc pulvinar
- Adipiscing elit ut aliquam purus sit amet viverra suspendisse potenti
What percentege of my income should go to savings?
Nisi quis eleifend quam adipiscing vitae aliquet bibendum enim facilisis gravida neque. Velit euismod in pellentesque massa placerat volutpat lacus laoreet non curabitur gravida odio aenean sed adipiscing diam donec adipiscing tristique risus. amet est placerat in egestas erat imperdiet sed euismod nisi.
“Nisi quis eleifend quam adipiscing vitae aliquet bibendum enim facilisis gravida neque velit euismod in pellentesque”
Do you have any comments? Share them with us on social media
Eget lorem dolor sed viverra ipsum nunc aliquet bibendum felis donec et odio pellentesque diam volutpat commodo sed egestas aliquam sem fringilla ut morbi tincidunt augue interdum velit euismod eu tincidunt tortor aliquam nulla facilisi aenean sed adipiscing diam donec adipiscing ut lectus arcu bibendum at varius vel pharetra nibh venenatis cras sed felis eget.
Un localizador GPS no puede recibir señal de satélite bajo tierra o bajo una losa de hormigón, y ningún dispositivo del mercado cambia esa física. Lo que sí se puede controlar es cómo se instala el equipo, cómo se interpreta el hueco de datos y qué ocurre cuando el vehículo o la máquina vuelve a tener cobertura. Este artículo explica por qué se degrada la posición en túneles y aparcamientos cubiertos, qué precisión cabe esperar según la tecnología y qué prácticas reducen la incertidumbre en flotas y en maquinaria pesada de alquiler.
En resumen
- Las paredes de un túnel bloquean las señales de los satélites y generan reflejos (multipath), de modo que la posición se degrada o desaparece mientras el vehículo está dentro.
- La continuidad de la localización bajo tierra se consigue con otras fuentes: sensores inerciales, odómetro, señales de telefonía móvil o balizas Bluetooth, según estudios académicos.
- Para operar una flota, lo decisivo es leer bien la última posición conocida, el historial de rutas y el momento en que se recupera la señal.
- Una buena instalación y un criterio claro de geocercas y alertas evitan falsas alarmas en rampas, túneles y parkings.
Tabla de contenidos
- Por qué el GPS se degrada en túneles y parkings cubiertos
- Qué ocurre con la posición durante el hueco
- Cómo se mantiene la localización sin señal de satélite
- Qué precisión esperar al salir de un túnel o de un parking
- Factores que influyen en flotas y maquinaria de alquiler
- Cómo leer los huecos de datos paso a paso
- Nuestra perspectiva
- Medidas prácticas para mejorar el rastreo
- Localizadores sin cuotas para flotas y maquinaria
- Preguntas frecuentes
- Fuentes
Por qué el GPS se degrada en túneles y parkings cubiertos
El sistema GNSS (GPS y constelaciones equivalentes) depende de que el receptor vea varios satélites a la vez. Según una revisión académica de 2025 sobre sistemas de posicionamiento en túneles, en estos entornos las paredes obstruyen las señales satelitales y los efectos multipath pueden degradar el rendimiento de la localización.
En la práctica se dan tres situaciones distintas:
- Pérdida total de señal. Dentro de un túnel largo o de un parking de varias plantas, el receptor no ve satélites y no puede calcular una posición nueva.
- Señal parcial o reflejada. En bocas de túnel, rampas de acceso y plantas superiores abiertas por un lateral, el receptor capta pocas señales o señales rebotadas. La posición existe, pero con error.
- Recuperación con error acumulado. Al salir, el receptor tarda en estabilizar la solución y los primeros puntos pueden quedar desplazados.
Un documento académico de la Universidad de Calgary sobre degradación de señales GNSS añade que la degradación puede deberse a interferencias, obstrucciones y multipath, y que los errores de seguimiento no detectados pueden producir grandes errores de posición. Esto último es relevante para el gestor de flota: el peligro no es solo la ausencia de dato, sino un punto erróneo que parece correcto en el mapa.
Qué significa para una flota o una flota de alquiler
Un camión que cruza un túnel urbano de unos cientos de metros genera un hueco breve que casi nunca afecta a la operativa. El caso que más preguntas provoca es otro: una excavadora, una plataforma elevadora o una furgoneta que entra en un parking subterráneo y permanece allí horas o días. En ese caso el sistema no está fallando: simplemente no hay vista al cielo. La cuestión es qué información hay antes y después de ese intervalo, y cómo se usa.
Qué ocurre con la posición durante el hueco
Mientras el localizador no obtiene posición, la plataforma no puede dibujar el trayecto real. Lo que verá el gestor es, en esencia:
- La última posición conocida, normalmente la de la entrada del túnel o la rampa del parking.
- Un intervalo sin puntos en el historial de rutas, con una marca de tiempo de entrada y otra de salida.
- Un primer punto tras la recuperación, que puede tener una precisión inferior a la de los puntos siguientes.
En los localizadores Moto Watchdog, la aplicación reúne historial de rutas, geocercas, alertas instantáneas y notificaciones push para varios dispositivos en un único panel. Con esos datos, el gestor puede reconstruir el contexto: dónde entró el vehículo, cuándo reapareció y si la geocerca de la obra, el depósito o el cliente se cruzó antes o después del hueco.
Cómo interpretar la última posición conocida
La última posición conocida no es la posición actual. Es un dato de entrada. Para usarla bien conviene hacerse tres preguntas:
- ¿Estaba el vehículo cerca de una entrada a túnel o parking cubierto? Si la última posición coincide con una rampa, la hipótesis más razonable es que el vehículo está dentro.
- ¿Cuánto tiempo lleva sin datos? Un hueco de dos minutos es un túnel; uno de varias horas es un aparcamiento o un almacén cubierto.
- ¿Qué ruta posible une la entrada con la reaparición? En un túnel con una sola vía no hay ambigüedad. En un parking con varias salidas, sí.
La investigación sobre localización en túneles sigue la misma lógica. En un trabajo de 2026 sobre integración de GNSS, LiDAR, sensores inerciales y visión, la trayectoria se corrige cuando se recupera la señal GNSS mediante un back-end de grafo de factores con retroalimentación. Ese enfoque es de investigación y requiere sensores que un localizador de flota no incorpora, pero ilustra el principio: lo que ocurre dentro se ajusta con lo que se observa al salir.
Cómo se mantiene la localización sin señal de satélite
La literatura técnica describe varias vías para no perder al vehículo bajo tierra. No todas son aplicables a un localizador de flota, pero conocerlas ayuda a valorar qué esperar de cada tipo de solución.
Sensores inerciales y odómetro
Un sistema de navegación inercial (INS) calcula el desplazamiento a partir de acelerómetros y giróscopos, pero su error crece con el tiempo. Un estudio de 2017 sobre fusión GPS/INS/odómetro indica que durante las interrupciones de GPS las mediciones del odómetro pueden corregir el error del INS. La medida práctica que describe es combinar ambas fuentes con un filtro de Kalman para mantener la continuidad de la localización.

Señales de telefonía móvil
Las redes celulares también sirven de referencia. Un estudio de 2021 sobre navegación en parkings subterráneos con señales LTE registró un error promedio inferior a 10 m en experimentos en centros comerciales. Otro trabajo de la Universidad Estatal de Ohio sobre localización vehicular con IMU, GNSS y señales celulares redujo el error un 81% cuando el GNSS no estuvo disponible durante 330 m de una trayectoria de 1.380 m.

Balizas Bluetooth
Con infraestructura instalada en el propio parking, la precisión mejora mucho. En experimentos en un aparcamiento subterráneo con Bluetooth Low Energy, se alcanzó una precisión de aproximadamente 1 metro al combinarlo con INS y restricciones de movimiento. Eso exige balizas en el edificio, algo que el operador de una flota rara vez controla.
Resumen comparativo
| Enfoque | Qué aporta bajo tierra | Resultado publicado | Requiere |
|---|---|---|---|
| INS con odómetro | Continuidad entre dos puntos con señal | Corrección del error inercial durante cortes de GPS | Sensores inerciales y acceso al odómetro |
| Señales celulares (LTE) | Referencia de posición sin satélites | Error medio inferior a 10 m en un parking de centro comercial | Cobertura móvil en el recinto |
| IMU, GNSS y señales celulares | Reducción del error en tramos sin GNSS | 81% menos de error en 330 m sin GNSS | Fusión de varias fuentes |
| Bluetooth Low Energy | Posición fina dentro del edificio | Cerca de 1 m | Balizas instaladas en el parking |
| GNSS, LiDAR, IMU y visión | Trayectoria corregida al salir | ATE RMSE de 2,106 m en una secuencia con dos túneles | Sensores de investigación |
La conclusión de la revisión de 2025 es que la tecnología de posicionamiento adecuada depende de los requisitos de precisión y de tiempo real de cada aplicación, y que la fusión de sensores puede mejorar precisión y robustez. Para una flota, la pregunta útil no es cuál es la técnica más precisa, sino qué nivel de detalle necesita el negocio dentro de esos tramos.
Qué precisión esperar al salir de un túnel o de un parking
Los números anteriores proceden de experimentos de laboratorio o de campo con equipos específicos, no de localizadores comerciales de flota. Sirven para fijar órdenes de magnitud:
- Dentro, sin infraestructura: con fuentes alternativas, errores de varios metros hasta pocas decenas de metros son habituales en la investigación.
- Dentro, con infraestructura propia: un metro aproximadamente, a cambio de instalar balizas.
- Al salir: en áreas urbanas densas de Hong Kong, un método integrado de una tesis de 2023 obtuvo errores medios de 9,7 m en horizontal y 1,3 m en vertical. Esas cifras reflejan la dificultad del entorno: edificios altos, reflejos y poca vista al cielo.
Para decisiones operativas, esto se traduce en una regla sencilla: los primeros puntos tras un túnel o un parking deben leerse como orientativos. Si el vehículo mantiene la posición unos minutos o continúa en movimiento, los siguientes puntos serán más fiables y el historial de rutas se recompone con claridad.
Factores que influyen en flotas y maquinaria de alquiler
Más allá de la física de la señal, tres factores prácticos condicionan el resultado en una flota.
Instalación del dispositivo
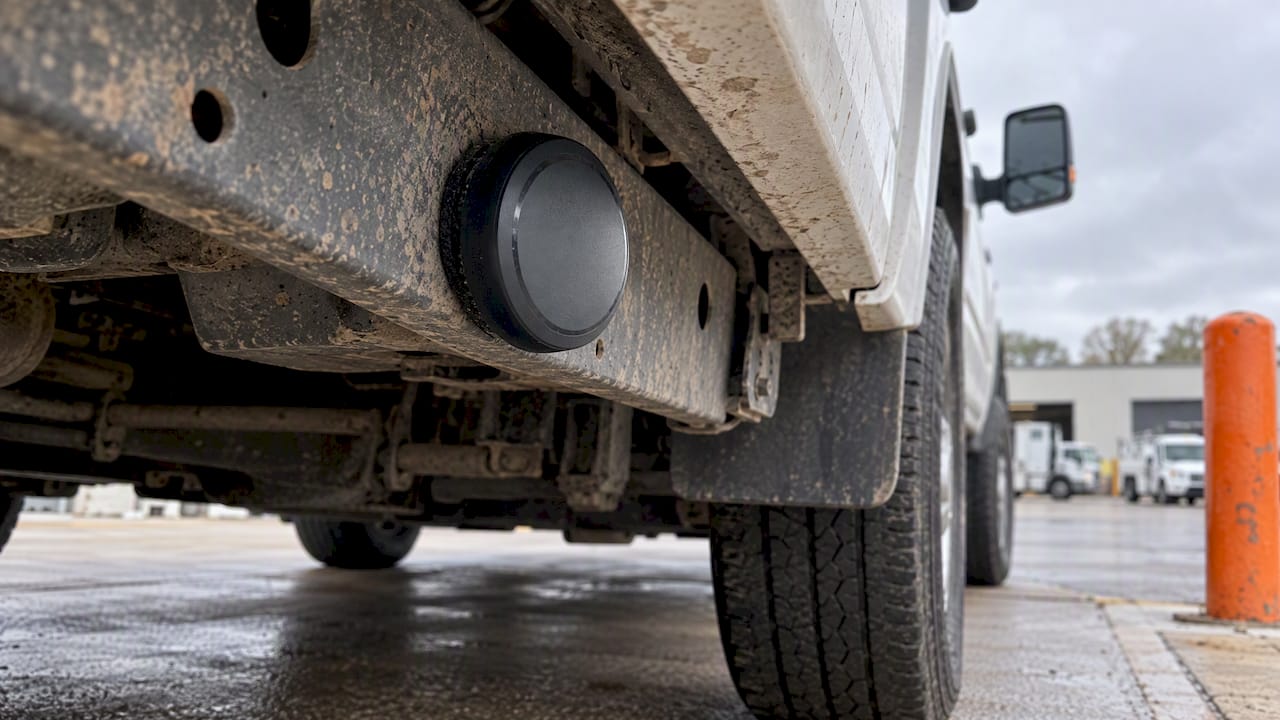
La ubicación del localizador dentro del vehículo o la máquina importa. Una caja metálica cerrada, un compartimento bajo el chasis o una cabina blindada con cristales tratados reducen la vista al cielo y empeoran la recepción incluso a cielo abierto. Como criterio general, conviene colocar el equipo donde tenga la menor cantidad de metal por encima y verificar la recepción con una prueba en exterior antes de dejarlo fijo.
En maquinaria pesada, esto es especialmente importante. Una excavadora o una pala cargadora combinan brazos, contrapesos y estructuras metálicas que condicionan dónde colocar el equipo. Moto Watchdog diseña sus localizadores para una instalación sencilla, y esa facilidad permite probar dos o tres posiciones sin necesidad de obra.
Cobertura móvil
La transmisión de datos al servidor depende de la red móvil. Un parking con mala cobertura puede provocar que los puntos registrados se envíen con retraso al salir. Por eso se recomienda distinguir en el historial entre el momento en que se generó un punto y el momento en que llegó a la plataforma. Si un vehículo ha pasado la noche en un sótano, el informe de la mañana puede mostrar un salto entre la última posición de la tarde anterior y la primera de la jornada.
Configuración de geocercas y alertas
Las geocercas colocadas justo en la boca de un túnel o en una rampa pueden generar entradas y salidas repetidas por el error de posición. Un criterio práctico:
- Dibuja la geocerca de un parking o una nave con un margen que cubra la rampa, no solo el perímetro del edificio.
- Evita geocercas muy pequeñas junto a túneles: el error de decenas de metros las hace saltar sin que el vehículo se mueva.
- Usa las alertas instantáneas y las notificaciones push para eventos relevantes (salida de la zona de obra, movimiento fuera de horario) y revisa el historial para los casos dudosos.
Cómo leer los huecos de datos paso a paso
Cuando un vehículo desaparece del mapa, un procedimiento fijo evita decisiones precipitadas.
- Localiza la última posición válida y comprueba si coincide con una entrada de túnel, rampa o parking cubierto.
- Mide la duración del hueco con las marcas de tiempo del historial de rutas.
- Comprueba la cobertura móvil de la zona: un parking sin cobertura retrasa el envío de datos aunque el vehículo esté a salvo.
- Espera el primer punto de reaparición y compáralo con la ruta lógica. Si el salto es coherente con la distancia y el tiempo, no hay anomalía.
- Revisa las alertas del intervalo: movimiento fuera de horario o salida de geocerca justo antes del hueco son los casos que justifican actuar.
- Documenta el caso si afecta a un cliente de alquiler, con hora de entrada, hora de salida y kilometraje, de modo que el registro pueda respaldar una factura o una reclamación.
El seguimiento del kilometraje y del tiempo de inactividad resulta útil en ese último paso. Un vehículo que entra en un parking con un kilometraje y sale con otro dispone de un cálculo de distancia recorrida aunque el trazado interior no esté dibujado.
Nuestra perspectiva
Llevamos tiempo viendo que la pregunta sobre túneles y parkings aparece casi siempre cuando alguien ya ha comprado un localizador y quiere saber si puede fiarse de él. Nuestra respuesta es práctica: ningún localizador por satélite ve a través del hormigón, y lo que distingue una buena herramienta de gestión es lo que hace con los datos de antes y de después.
Por eso diseñamos Moto Watchdog en torno a un historial de rutas completo, geocercas personalizables, alertas instantáneas y una sola aplicación para gestionar varios dispositivos. Con ese conjunto, un hueco de unos minutos en un túnel se explica solo, y uno más largo en un parking queda delimitado por una hora de entrada y una de salida.
Creemos además que el coste no debería condicionar cuántos vehículos o máquinas se controlan. Cada dispositivo incluye el servicio de datos 4G de por vida, sin cuotas mensuales, contratos ni cargos ocultos, y la gestión de vehículos es ilimitada. En una flota con rotación, como la de alquiler de maquinaria, eso permite instalar un localizador en cada activo y no solo en los más caros. Cuantos más activos tengan historial, menos puntos ciegos quedan en la operación.
Para quienes necesitan integrar los datos en su propio software, ofrecemos acceso opcional por API para empresas.
Louis
Medidas prácticas para mejorar el rastreo
La investigación y la experiencia de campo coinciden en un enfoque por capas. Estas medidas son las que más aportan a una flota:
- Probar cada instalación en exterior antes de fijar el equipo y repetir la prueba si se cambia de ubicación en la máquina.
- Definir geocercas con margen en parkings, naves y obras con acceso por rampa.
- Revisar el historial, no solo el mapa en vivo, cuando haya un hueco: las marcas de tiempo cuentan lo que la posición actual no puede.
- Registrar el kilometraje a la entrada y la salida de recintos cubiertos en alquileres de larga duración.
- Asignar alertas por tipo de activo: una furgoneta que cruza túneles a diario necesita criterios distintos de una retroexcavadora que pasa los fines de semana en un depósito.
- Integrar por API cuando la empresa quiera cruzar los datos de posición con su sistema de facturación o de mantenimiento.
- Programar el mantenimiento con los registros del vehículo, de manera que las horas de inactividad y el kilometraje alimenten las revisiones sin depender de la memoria del operario.
Localizadores sin cuotas para flotas y maquinaria
Si gestionas camiones, furgonetas, maquinaria de obra o equipos de alquiler, nuestros localizadores GPS permiten seguir cada activo en tiempo real desde una única aplicación, con geocercas, alertas, historial de rutas, kilometraje y registros de mantenimiento. El pago es único, sin suscripción, y el precio parte de 124,99 $ por dispositivo.
Puedes ver la gama completa en la página de localizadores GPS de Moto Watchdog y elegir cuántos dispositivos necesita tu flota.
Preguntas frecuentes
¿Funciona un localizador GPS dentro de un túnel?
No recibe posición de satélite mientras está dentro de un túnel largo, porque las paredes bloquean las señales. Lo habitual es que la plataforma conserve la última posición conocida y recupere el rastro cuando el vehículo sale y vuelve a ver el cielo. En tramos cortos, el hueco suele pasar inadvertido en el historial de rutas.
¿Se puede localizar un vehículo dentro de un parking subterráneo?
Con GPS puro, no con precisión. Los estudios académicos muestran que se puede estimar la posición con señales móviles (error medio inferior a 10 m en un centro comercial) o con balizas Bluetooth (alrededor de 1 m), pero ambas soluciones dependen de condiciones del recinto. En una flota, lo habitual es apoyarse en la última posición conocida y en la hora de reaparición.
¿Por qué el primer punto al salir de un parking aparece desplazado?
Porque el receptor necesita unos instantes para volver a captar varios satélites y, mientras tanto, los reflejos de edificios y paredes pueden desviar el cálculo. Es un efecto conocido en entornos urbanos densos. Los puntos siguientes, ya con vista despejada, suelen ser más estables.
¿Cómo evito falsas alertas de geocerca junto a un túnel?
Dibuja la geocerca con margen suficiente para absorber el error de posición y evita zonas muy pequeñas pegadas a la boca del túnel o a la rampa del parking. Después, revisa en el historial las entradas y salidas repetidas en pocos minutos, que suelen indicar error de posición y no movimiento real.
¿Hay que pagar una cuota mensual por los datos del localizador?
En Moto Watchdog, no. Cada dispositivo incluye el servicio de datos 4G de por vida, sin cuotas mensuales, contratos ni cargos ocultos. El pago del dispositivo es único.
Fuentes
- Vehicle positioning systems in tunnel environments: a review (Springer, 2025)
- Overview of GNSS signal degradation (Universidad de Calgary)
- GPS/INS/Odometer data fusion for land vehicle localization (2017)
- Underground parking lot navigation system using long-term evolution signals (NCBI, 2021)
- Robust vehicular localization and map matching in urban environments through IMU, GNSS and cellular signals (Ohio State, 2020)
- Vehicle positioning in underground space using a smartphone (ISPRS Archives, 2022)
- SLAM framework for GNSS, LiDAR, inertial and vision (2026)
- Tesis sobre posicionamiento en áreas urbanas densas de Hong Kong (PolyU, 2023)