How to start saving money
Lorem ipsum dolor sit amet, consectetur adipiscing elit lobortis arcu enim urna adipiscing praesent velit viverra sit semper lorem eu cursus vel hendrerit elementum morbi curabitur etiam nibh justo, lorem aliquet donec sed sit mi dignissim at ante massa mattis.
- Neque sodales ut etiam sit amet nisl purus non tellus orci ac auctor
- Adipiscing elit ut aliquam purus sit amet viverra suspendisse potent
- Mauris commodo quis imperdiet massa tincidunt nunc pulvinar
- Excepteur sint occaecat cupidatat non proident sunt in culpa qui officia
Why it is important to start saving
Vitae congue eu consequat ac felis placerat vestibulum lectus mauris ultrices cursus sit amet dictum sit amet justo donec enim diam porttitor lacus luctus accumsan tortor posuere praesent tristique magna sit amet purus gravida quis blandit turpis.

How much money should I save?
At risus viverra adipiscing at in tellus integer feugiat nisl pretium fusce id velit ut tortor sagittis orci a scelerisque purus semper eget at lectus urna duis convallis. porta nibh venenatis cras sed felis eget neque laoreet suspendisse interdum consectetur libero id faucibus nisl donec pretium vulputate sapien nec sagittis aliquam nunc lobortis mattis aliquam faucibus purus in.
- Neque sodales ut etiam sit amet nisl purus non tellus orci ac auctor
- Adipiscing elit ut aliquam purus sit amet viverra suspendisse potenti
- Mauris commodo quis imperdiet massa tincidunt nunc pulvinar
- Adipiscing elit ut aliquam purus sit amet viverra suspendisse potenti
What percentege of my income should go to savings?
Nisi quis eleifend quam adipiscing vitae aliquet bibendum enim facilisis gravida neque. Velit euismod in pellentesque massa placerat volutpat lacus laoreet non curabitur gravida odio aenean sed adipiscing diam donec adipiscing tristique risus. amet est placerat in egestas erat imperdiet sed euismod nisi.
“Nisi quis eleifend quam adipiscing vitae aliquet bibendum enim facilisis gravida neque velit euismod in pellentesque”
Do you have any comments? Share them with us on social media
Eget lorem dolor sed viverra ipsum nunc aliquet bibendum felis donec et odio pellentesque diam volutpat commodo sed egestas aliquam sem fringilla ut morbi tincidunt augue interdum velit euismod eu tincidunt tortor aliquam nulla facilisi aenean sed adipiscing diam donec adipiscing ut lectus arcu bibendum at varius vel pharetra nibh venenatis cras sed felis eget.
Los datos críticos son el kilometraje, las horas de motor y los códigos de diagnóstico (DTC). El siguiente paso operativo, antes de escalar a toda la flota, es probar la integración con un piloto controlado de pocos vehículos.
En resumen:
- La integración de GPS y telemática permite detectar averías tempranas combinando variables como horas de motor, códigos de diagnóstico y vibraciones en vez de solo el kilometraje, que puede ser insuficiente.
- Es recomendable comenzar con un piloto de 5 a 10 vehículos, definir reglas simples y validar los datos antes de ampliar, para evitar alertas irrelevantes y mantener la gobernanza del flujo de información.
- La conexión entre dispositivos GPS y sistemas de gestión de mantenimiento requiere una arquitectura definida con exportaciones API y responsables internos que validen y ajusten las alertas en tiempo real.
- La adopción del mantenimiento basado en uso mejora el ROI al reducir tiempos de inactividad y reparaciones mayores, siempre que se supervise la gobernanza y se ajusten las reglas según resultados reales.
- Moto Watchdog ofrece localizadores GPS con integración API, alertas y registros de rutas sin cuotas mensuales, facilitando la implementación práctica de mantenimiento predictivo y preventivo.
Tabla de contenidos
- Qué aporta la telemática y las bitácoras digitales al mantenimiento preventivo
- Datos GPS y telemática que importan: kilometraje, horas, DTC e IMU
- Cómo integrar GPS con bitácoras digitales o CMMS: flujo y pasos técnicos
- Diseñar un programa de mantenimiento basado en GPS: criterios, KPIs y calendario
- Evidencia y casos prácticos: hallazgos de investigación aplicables
- Checklist de implementación: requisitos técnicos y organizativos para arrancar en 90 días
- Perspectiva del autor sobre riesgos y prioridades
- Cómo Moto Watchdog puede ayudar a implementar mantenimiento preventivo con GPS
- Fuentes
- Preguntas frecuentes
Qué aporta la telemática y las bitácoras digitales al mantenimiento preventivo
La diferencia frente a una hoja de cálculo no es solo de comodidad, sino de trazabilidad. Un sistema de telemática registra de forma continua horas de motor, rutas, eventos de geocerca y alertas de uso, sin depender de que alguien anote manualmente el dato al final del turno. Esa continuidad elimina el retraso entre lo que ocurre en el vehículo y lo que aparece en el registro de mantenimiento.
El efecto práctico se nota en los indicadores operativos: menos tiempo de inactividad no planificado y menos reparaciones mayores derivadas de intervalos vencidos que nadie detectó a tiempo.
- Las alertas automáticas sustituyen el seguimiento manual y avisan antes de que el problema se agrave.
- El registro continuo de horas de motor y rutas permite auditar el uso real de cada unidad.
- Las geocercas ayudan a correlacionar desgaste con tipo de trabajo o terreno.
Datos GPS y telemática que importan: kilometraje, horas, DTC e IMU
El kilometraje es el dato más simple, pero también el más limitado: dos vehículos con el mismo kilometraje pueden tener un desgaste muy distinto según carga, terreno o tiempo de motor en ralentí. Las horas de motor corrigen parte de ese sesgo, especialmente en maquinaria que trabaja estacionaria.
Los códigos de diagnóstico (DTC) obtenidos vía OBD o ECM añaden una capa de detección temprana: identifican anomalías antes de que se conviertan en fallo visible. Los sensores de movimiento (IMU) y los datos de condiciones de trabajo afinan aún más la predicción, porque capturan impactos, vibraciones o patrones de conducción agresiva que el kilometraje nunca refleja.
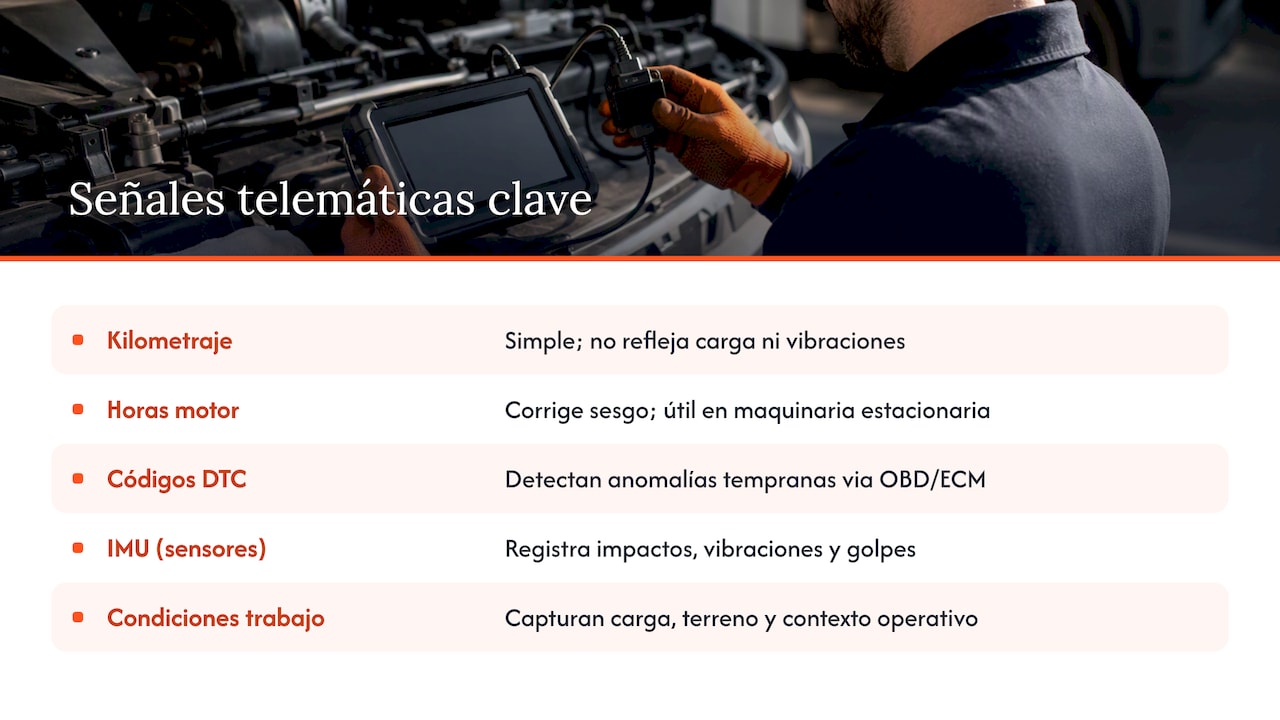
Los modelos que combinan cientos de señales de telemetría, OBD e IMU con técnicas de aprendizaje en ensamblado mejoran la detección de fallos frente a modelos que solo usan una variable, según investigación sobre predicción de averías en flotas. Cuando el objetivo es mantenimiento predictivo real, y no solo preventivo por intervalos, conviene sumar sensores adicionales y validar los modelos contra el historial de taller.
Cómo integrar GPS con bitácoras digitales o CMMS: flujo y pasos técnicos
Cerrar el ciclo de detección a reparación exige una arquitectura simple pero bien definida: el dispositivo GPS envía datos a una plataforma central, y esa plataforma se conecta mediante API o exportación programada al sistema de gestión de mantenimiento (CMMS) o a la bitácora digital.
- Definir las reglas de disparo: por ejemplo, horas de motor acumuladas más un DTC crítico generan automáticamente una orden de trabajo.
- Configurar la conexión entre la plataforma de rastreo y el CMMS, ya sea vía API o mediante exportaciones periódicas.
- Ejecutar un piloto con entre 5 y 10 vehículos antes de escalar al resto de la flota.
- Asignar un responsable interno que valide las alertas, ajuste umbrales falsos y sostenga la gobernanza de los datos.
Consejo profesional: empiece con dos o tres reglas simples (horas de motor y un DTC crítico) antes de añadir variables como IMU; un sistema con demasiadas reglas desde el primer día genera alertas ignoradas.
El responsable interno es la pieza que más determina el éxito del proyecto: sin alguien que revise las excepciones y corrija los umbrales, el sistema termina generando ruido en lugar de valor.
Diseñar un programa de mantenimiento basado en GPS: criterios, KPIs y calendario
Pasar de intervalos fijos de calendario a reglas basadas en uso real implica traducir cada tarea de mantenimiento en una condición medible: kilometraje, horas de motor o un código específico. Un cambio de aceite programado cada seis meses, por ejemplo, se convierte en una regla disparada por horas de motor acumuladas, que refleja mejor el desgaste real que una fecha en el calendario.
- El tiempo de inactividad no planificado mide las horas o días que un vehículo pasa fuera de servicio por fallos no previstos.
- El coste por kilómetro o por hora de motor permite comparar la eficiencia de mantenimiento entre unidades similares.
- El cumplimiento de intervenciones programadas mide qué porcentaje de las órdenes generadas se ejecuta dentro del plazo previsto.
- La tasa de fallos recurrentes en un mismo componente señala si una regla de mantenimiento necesita ajuste.
El ROI se justifica comparando estos KPI antes y después del piloto: si el tiempo de inactividad y las reparaciones mayores bajan, la inversión en dispositivos y en integración se recupera en la operación diaria, no solo en el papel.
Evidencia y casos prácticos: hallazgos de investigación aplicables

La evidencia disponible respalda el cambio de intervalos fijos a mantenimiento basado en uso. Un estudio académico de 2025 sobre mantenimiento basado en uso encuentra que alinear las intervenciones con la carga real del motor mejora el ROI y reduce los costes de reparación frente a los programas de intervalo fijo.
En el ámbito de flotas públicas, el informe de Clear Roads sobre sistemas AVL/GPS documenta que desplegar estos sistemas durante todo el año, y no solo en operaciones estacionales, maximiza el valor de la inversión y sostiene actividades como limpieza, pintado de franjas o corte de vegetación.
El despliegue de AVL/GPS durante todo el año, y no únicamente en operaciones invernales, permite justificar mejor la inversión y habilita múltiples casos de uso simultáneos.
El error más común sigue siendo depender solo del kilometraje y tratar los datos GPS como un informe aislado, sin conectarlos al flujo de órdenes de trabajo del taller.
Checklist de implementación: requisitos técnicos y organizativos para arrancar en 90 días
Un piloto bien acotado necesita hardware, software y personas alineados desde el primer día. La secuencia siguiente sirve como referencia para los primeros 90 días.
- Verificar la conectividad de los dispositivos GPS y la lectura correcta de puertos OBD o ECM en los vehículos piloto.
- Confirmar que la plataforma de rastreo puede exportar o conectar por API hacia el CMMS o la bitácora digital.
- Definir roles: quién valida alertas, quién aprueba órdenes de trabajo y quién revisa los KPI semanalmente.
- Formar al equipo de taller y de despacho en la lectura de las nuevas alertas y en el cierre del ciclo detección-reparación.
- Fijar criterios de éxito medibles para el piloto: reducción de tiempo de inactividad, cumplimiento de órdenes y ausencia de falsos positivos recurrentes.
La guía de puesta en marcha de Moto Watchdog resume los pasos técnicos de instalación para quienes inician esta fase con dispositivos propios.
Perspectiva del autor sobre riesgos y prioridades
El error más frecuente en estos despliegues no es tecnológico, es procesal: se instalan dispositivos antes de definir quién actúa sobre cada alerta. Más datos no equivale a mejores decisiones si nadie los traduce en órdenes de trabajo. La gobernanza de datos y un responsable interno claro importan más que sumar sensores. Y conviene fijar expectativas realistas: el ROI se mide en meses de operación, no en la primera semana tras la instalación.
— Louis
Cómo Moto Watchdog puede ayudar a implementar mantenimiento preventivo con GPS
Ejecutar lo anterior exige hardware confiable y datos que se puedan conectar a un flujo de trabajo real. Moto Watchdog ofrece localizadores GPS con registro de kilometraje, geocercas personalizables, alertas y historial de rutas, además de acceso por API para quienes necesitan integrar esos datos con su propio CMMS o bitácora digital.
Numerosos negocios usan dispositivos GPS para monitoreo de flotas y maquinaria, sin cuotas mensuales ni contratos. La línea de Trackers incluye servicio de datos 4G sin tarifas mensuales, con un pago único por el dispositivo y sin cargos ocultos. Para operaciones que necesitan integrar los datos con sistemas propios, la API para empresas permite conectar el rastreo directamente al flujo de mantenimiento.
Fuentes
Para quien quiera profundizar: el estudio de Purdue sobre mantenimiento basado en uso detalla el análisis de ROI; el informe de Clear Roads documenta casos de despliegue de AVL/GPS en agencias de transporte; la investigación sobre modelos predictivos en PMC explica la integración de OBD y telemetría; y el reglamento 49 CFR parte 396 establece los requisitos de registro de inspección y mantenimiento en Estados Unidos.
- Journal of Purdue research — mantenimiento basado en uso (2025)
- Expanded use of AVL/GPS technology — Clear Roads report
- Artículo científico sobre predicción de fallos y modelos de mantenimiento (PMC)
Preguntas frecuentes
¿Cuáles son los 4 tipos de mantenimientos?
Las categorías habituales son mantenimiento correctivo, que repara tras el fallo; preventivo, que actúa por calendario o uso antes del fallo; predictivo, que anticipa la avería con datos de sensores; y proactivo o de mejora continua, que ajusta el diseño o el proceso para evitar que el fallo se repita.
¿Cuáles son 3 tipos de mantenimiento predictivo?
Los enfoques más comunes combinan monitorización de vibraciones e IMU, análisis de códigos de diagnóstico (DTC) vía OBD o ECM, y modelos estadísticos o de aprendizaje automático que integran varias señales de telemetría. Los tres funcionan mejor cuando se validan contra el historial real de taller.
¿Qué incluye un mantenimiento preventivo?
Incluye tareas programadas por uso o tiempo, como cambios de aceite, revisión de frenos, filtros y niveles de fluidos, antes de que aparezca un fallo visible. Con datos GPS y telemática, estas tareas se disparan por horas de motor o kilometraje real en lugar de una fecha fija de calendario.
¿Qué software se utiliza para el mantenimiento preventivo?
Se usan plataformas de gestión de mantenimiento (CMMS) conectadas a sistemas de rastreo GPS o telemática, que reciben datos de uso y generan órdenes de trabajo automáticas. La elección depende del tamaño de la flota y de si se necesita integración por API con los dispositivos de rastreo.