How to start saving money
Lorem ipsum dolor sit amet, consectetur adipiscing elit lobortis arcu enim urna adipiscing praesent velit viverra sit semper lorem eu cursus vel hendrerit elementum morbi curabitur etiam nibh justo, lorem aliquet donec sed sit mi dignissim at ante massa mattis.
- Neque sodales ut etiam sit amet nisl purus non tellus orci ac auctor
- Adipiscing elit ut aliquam purus sit amet viverra suspendisse potent
- Mauris commodo quis imperdiet massa tincidunt nunc pulvinar
- Excepteur sint occaecat cupidatat non proident sunt in culpa qui officia
Why it is important to start saving
Vitae congue eu consequat ac felis placerat vestibulum lectus mauris ultrices cursus sit amet dictum sit amet justo donec enim diam porttitor lacus luctus accumsan tortor posuere praesent tristique magna sit amet purus gravida quis blandit turpis.

How much money should I save?
At risus viverra adipiscing at in tellus integer feugiat nisl pretium fusce id velit ut tortor sagittis orci a scelerisque purus semper eget at lectus urna duis convallis. porta nibh venenatis cras sed felis eget neque laoreet suspendisse interdum consectetur libero id faucibus nisl donec pretium vulputate sapien nec sagittis aliquam nunc lobortis mattis aliquam faucibus purus in.
- Neque sodales ut etiam sit amet nisl purus non tellus orci ac auctor
- Adipiscing elit ut aliquam purus sit amet viverra suspendisse potenti
- Mauris commodo quis imperdiet massa tincidunt nunc pulvinar
- Adipiscing elit ut aliquam purus sit amet viverra suspendisse potenti
What percentege of my income should go to savings?
Nisi quis eleifend quam adipiscing vitae aliquet bibendum enim facilisis gravida neque. Velit euismod in pellentesque massa placerat volutpat lacus laoreet non curabitur gravida odio aenean sed adipiscing diam donec adipiscing tristique risus. amet est placerat in egestas erat imperdiet sed euismod nisi.
“Nisi quis eleifend quam adipiscing vitae aliquet bibendum enim facilisis gravida neque velit euismod in pellentesque”
Do you have any comments? Share them with us on social media
Eget lorem dolor sed viverra ipsum nunc aliquet bibendum felis donec et odio pellentesque diam volutpat commodo sed egestas aliquam sem fringilla ut morbi tincidunt augue interdum velit euismod eu tincidunt tortor aliquam nulla facilisi aenean sed adipiscing diam donec adipiscing ut lectus arcu bibendum at varius vel pharetra nibh venenatis cras sed felis eget.
La latence du suivi GPS correspond au délai entre l’instant de la mesure GNSS et le moment où cette position est reçue ou affichée. Dans une chaîne récepteur vers application, cet écart se situe typiquement entre 50 et 200 millisecondes, auquel le réseau mobile ajoute souvent 50 à 300 millisecondes supplémentaires. La priorité opérationnelle consiste à horodater chaque mesure à la source et à compenser le délai en fusionnant les données capteurs plutôt que d’attendre une transmission parfaite.
En bref:
- Une étude relève environ 0,25 seconde à l’arrêt ou en marche, contre près de 0,5 seconde à 120 km/h, le réseau dominant le traitement serveur.
- À 120 km/h, un retard de 100 millisecondes déplace l’objet suivi de plus de 3,3 mètres ; les alertes doivent intégrer la vitesse maximale attendue.
- Horodatez chaque mesure à la source, comparez envoi et réception sur plusieurs cycles, puis consignez moyenne, médiane, 95e percentile et variation de latence.
- Conservez l’horodatage matériel d’origine et remplacez le texte NMEA par un protocole binaire ; augmenter la fréquence d’envoi alourdit le réseau sans supprimer le délai.
- En RTK, la latence réseau des corrections devrait rester sous 20 millisecondes, alors qu’un suivi de flotte ordinaire tolère généralement davantage.
Table des matières
- Définition et terminologie : latence, âge des corrections et jitter
- Composants de la latence dans une chaîne de suivi GPS
- Mesurer la latence : protocole et outils pratiques
- Réduire et compenser la latence : techniques et compromis
- Impact chiffré de la latence selon les vitesses et applications
- Pourquoi la latence guide le choix d’un système selon l’usage
- Comparer les latences entre GPS, GLONASS et Galileo
- Cas concrets où une latence faible devient critique
- Intégrer la latence dans les alertes et le géorepérage
- Ce que la théorie de la latence néglige souvent
- Un suivi réactif sans abonnement
- Questions fréquentes
- Sources
Définition et terminologie : latence, âge des corrections et jitter
La latence de bout en bout désigne le temps total écoulé entre l’acquisition du signal satellite et son exploitation par une application ou un tableau de bord. Ce délai global regroupe plusieurs sous-composantes qu’il convient de distinguer pour diagnostiquer un problème avec précision.
- Latence réseau : temps de transit des données entre le dispositif et le serveur, soumis à la congestion et à la couverture.
- Âge des corrections GNSS : ancienneté des données de correction d’horloge ou d’orbite utilisées pour calculer la position, un facteur que Gps rattache directement à la précision en temps réel.
- Délai de traitement local : temps consommé par le récepteur et le logiciel embarqué avant l’émission du message de position.
Parmi les termes techniques à connaître figurent le jitter, cette variation de latence d’un paquet à l’autre, la perte de paquets (packet loss), l’horodatage à la source (time stamping) et le TTFF, le temps nécessaire à l’obtention du premier point après démarrage à froid.
Composants de la latence dans une chaîne de suivi GPS
Chaque maillon de la chaîne ajoute un délai mesurable, et savoir où chercher permet d’agir au bon endroit plutôt que de deviner.
- Satellite et corrections : la cadence de mise à jour des données d’horloge et d’orbite influence la fraîcheur du calcul de position avant même que le récepteur n’entre en jeu.
- Calcul récepteur : le cycle de traitement interne, souvent cadencé à une fréquence fixe, détermine le temps entre l’acquisition brute et la sortie d’un point exploitable.
- Transmission série : la liaison UART ou USB entre le module GNSS et le processeur embarqué introduit un délai qui dépend fortement du protocole choisi, NMEA en texte étant plus lent qu’un format binaire compact.
- Réseau mobile et cloud : la propagation, la mise en file d’attente et le jitter du réseau cellulaire constituent souvent la part la plus lourde du délai total.
- Traitement serveur : les files d’attente et les priorités d’ordonnancement côté backend ajoutent une couche finale avant l’affichage.
Conseil de pro : Mesurez chaque maillon séparément avant d’optimiser : corriger un goulot d’étranglement réseau alors que le vrai problème vient du protocole série fait perdre un temps précieux.
Mesurer la latence : protocole et outils pratiques
Un protocole reproductible repose sur quatre étapes : horodater la mesure directement au capteur, noter l’instant d’envoi, capturer l’instant de réception côté serveur, puis calculer le delta entre horodatage source et réception finale. Cette méthode évite de confondre latence réelle et décalage d’horloge entre systèmes non synchronisés.
- Utilisez gpsprof pour décomposer la latence par composante, comme décrit dans son manuel technique.
- Complétez avec iperf et ping pour isoler la part purement réseau de la chaîne.
- Pour une référence de précision, un post-traitement RINEX ou RTK en mode cinématique sert d’étalon.
- Écartez systématiquement les premières lectures après démarrage, souvent faussées par le buffering série.
- Répétez la mesure sur plusieurs cycles et à différentes vitesses du véhicule pour capter la variabilité réelle.
Un jeu de données exploitable rapporte au minimum la moyenne, la médiane, le 95ᵉ percentile et le jitter observé.
Réduire et compenser la latence : techniques et compromis
Plusieurs leviers permettent d’agir directement sur le délai plutôt que de le subir, chacun avec son propre compromis entre charge système et précision.
- Horodatage matériel (timemark) côté récepteur : conserver ce stamp d’origine tout au long de la chaîne évite de recalculer un instant approximatif en aval.
- Protocole binaire et baudrate élevé : réduire le volume transmis en série diminue mécaniquement le temps de transmission par rapport au format NMEA texte.
- Priorisation réseau (QoS) : traiter les paquets de position en priorité réduit les files d’attente côté opérateur.
- Traitement en périphérie (edge) : rapprocher le calcul du terrain limite le nombre d’allers-retours réseau nécessaires avant une décision.
- Interpolation et prédiction côté serveur : un filtre de Kalman ou un modèle d’apprentissage automatique peut estimer la position entre deux fixes, une alternative à l’augmentation pure de la fréquence d’envoi, qui elle alourdit la charge réseau sans toujours améliorer la précision perçue.
Conseil de pro : Privilégiez le replay exact des données inertielles (IMU) en cas de fix retardé plutôt qu’une ré-linéarisation approximative : la cohérence temporelle se maintient mieux pour des délais allant jusqu’à 0,5 seconde.
La gestion des buffers adaptatifs complète ces techniques : un tampon trop court rejette des données valides, un tampon trop long réintroduit le délai qu’on cherchait à éliminer.
Impact chiffré de la latence selon les vitesses et applications
Un retard de 100 millisecondes déplace un objet d’environ 14 centimètres à 5 km/h, contre plus de 3,3 mètres à 120 km/h, un écart qui explique pourquoi la tolérance à la latence doit être définie par cas d’usage et non par une norme unique.
**Une étude mesurant une application GNSS cloud sur mobile a observé des latences totales moyennes d’environ 0,25 seconde à l’arrêt ou en marche, contre près de 0,5 seconde à 120 km/h. La majorité du délai provient de la transmission plutôt que du traitement serveur. Pour le géorepérage et la surveillance d’actifs à faible vitesse, cette marge reste généralement acceptable. Pour la télématique embarquée à grande vitesse, le même délai peut représenter plusieurs mètres d’écart entre la position réelle et la position affichée.
Pourquoi la latence guide le choix d’un système selon l’usage
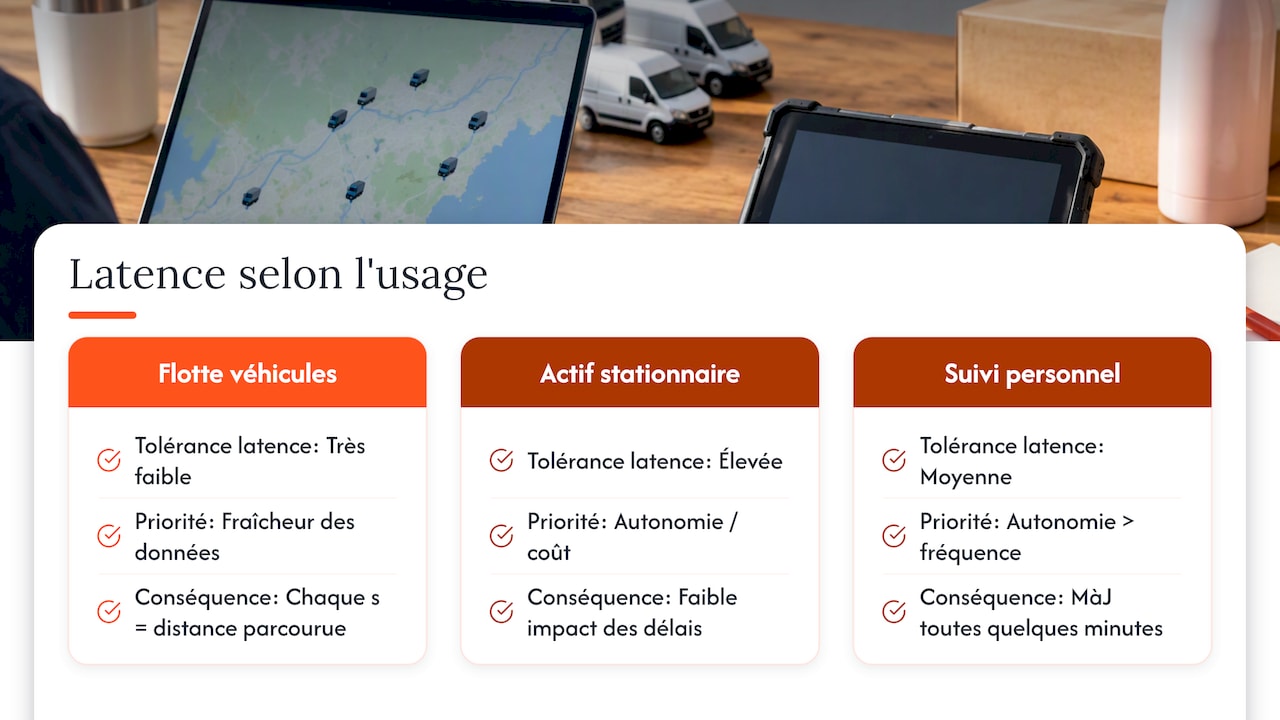
Le niveau de latence tolérable dépend entièrement de ce que l’on cherche à accomplir. Une flotte de véhicules commerciaux roulant sur autoroute exige une fraîcheur de donnée supérieure à celle d’un suivi d’actif stationnaire, car chaque seconde de retard se traduit en distance parcourue.
Pour la gestion de flotte, la latence influence directement la fiabilité des alertes de vitesse, la reconstitution d’itinéraire et la facturation au kilométrage réel. Un décalage trop important entre la position affichée et la position réelle complique l’arbitrage en cas de litige sur un trajet facturé au client final.
Pour le suivi personnel, qu’il s’agisse d’un proche âgé ou d’un bagage en transit, la tolérance à la latence est généralement plus souple : une mise à jour toutes les quelques minutes suffit souvent, et la priorité va davantage à l’autonomie de la batterie qu’à la fréquence d’envoi. C’est d’ailleurs l’un des arbitrages classiques décrits dans les stratégies de gestion du mode veille des traceurs, où réduire la fréquence d’émission prolonge la durée de vie du dispositif au prix d’une fraîcheur de donnée moindre.
Le choix d’un système doit donc partir de la question suivante : quelle vitesse maximale l’objet suivi atteint-il, et quelle marge d’erreur de position cette vitesse implique-t-elle à la latence réseau mesurée.
Comparer les latences entre GPS, GLONASS et Galileo
Les différentes constellations GNSS, qu’il s’agisse du GPS américain, de GLONASS ou de Galileo, partagent la même architecture de base : un satellite émet un signal, un récepteur le capte et calcule une position. La latence intrinsèque liée à la propagation du signal reste comparable entre ces systèmes, car elle dépend avant tout de la vitesse de la lumière et de la distance orbitale, qui varient peu d’une constellation à l’autre.
La différence pratique se joue plutôt sur la disponibilité des corrections et la densité de satellites visibles. Un récepteur multi-constellation, capable de combiner GPS, GLONASS et Galileo, obtient généralement un premier point plus rapidement (TTFF réduit) grâce à un nombre de satellites visibles plus élevé, ce qui réduit indirectement le temps avant disponibilité d’une position exploitable. GPS.gov souligne par ailleurs que l’usage de fréquences duales améliore la précision du calcul, un facteur qui limite le besoin de corrections ultérieures et donc la latence perçue côté application.
Pour les systèmes de positionnement hautement exigeants comme le RTK, la latence réseau des corrections doit idéalement rester sous 20 millisecondes pour éviter une dégradation sensible de la précision, un seuil nettement plus strict que ce qu’exige un simple suivi de flotte ou de bagage.
Cas concrets où une latence faible devient critique
Certains contextes ne tolèrent aucun relâchement sur le délai de mise à jour. Un test en vol mené sur un lien cellulaire a mesuré une latence moyenne d’environ 122 millisecondes avec un jitter souvent inférieur à 30 millisecondes, mais un taux de perte de paquets proche de 13,9 %, suffisant pour rendre le flux inutilisable pour certaines applications aéronautiques en temps réel. Ce cas illustre qu’un jitter faible ne garantit rien si la perte de paquets reste élevée.
Dans la gestion d’équipements lourds sur chantier, une latence excessive retarde la détection d’un déplacement non autorisé, un enjeu direct pour la prévention du vol. Les alertes de déconnexion jouent ici un rôle complémentaire : un dispositif qui perd le lien réseau doit signaler cette perte sans délai plutôt que de rester silencieux, comme le détaille notre article sur les alertes de déconnexion GPS.
Pour la sécurité des véhicules, un délai trop long entre le déclenchement d’un geste suspect et sa notification peut retarder une intervention, un point développé dans notre analyse du traceur antivol pour véhicule. Dans tous ces cas, la latence n’est plus un simple indicateur technique : elle conditionne directement l’efficacité de l’action humaine qui suit l’alerte.
Intégrer la latence dans les alertes et le géorepérage
Une alerte de géorepérage perd de sa valeur si le délai entre le franchissement réel d’une limite et la notification reçue dépasse quelques secondes. Le système doit donc intégrer la latence comme une variable de conception, pas comme un simple sous-produit technique à ignorer.
Concrètement, cela implique de calculer la marge de sécurité d’une zone de géorepérage en fonction de la vitesse maximale attendue et de la latence totale mesurée sur le terrain, plutôt que d’appliquer un rayon fixe arbitraire. Un véhicule roulant à 120 km/h parcourt plusieurs mètres pendant le temps de traitement d’une alerte, ce qui justifie d’élargir la zone tampon autour des limites critiques.

Les notifications doivent également distinguer un retard de transmission d’une perte de signal véritable : traiter les deux de la même façon génère de fausses alertes ou, pire, masque une déconnexion réelle derrière un simple ralentissement réseau. Une conception robuste des alertes tient compte du jitter mesuré pour fixer un seuil de tolérance avant déclenchement, évitant ainsi les notifications intempestives causées par une variation normale du réseau plutôt qu’un événement réel.
Ce que la théorie de la latence néglige souvent
La littérature technique sur la latence GPS a tendance à se concentrer sur la précision du calcul satellite, alors que les données de terrain montrent que la transmission reste généralement le facteur dominant du délai total perçu par l’utilisateur. Cette priorité mal placée pousse certaines équipes à investir dans des récepteurs plus précis alors que le vrai goulot d’étranglement se situe dans le protocole série ou la congestion réseau.
L’autre angle mort concerne la confusion fréquente entre fréquence d’envoi et réduction de latence. Envoyer une position toutes les secondes au lieu de toutes les dix secondes n’élimine pas le délai de transmission individuel : cela multiplie simplement le nombre de points transmis, au prix d’une charge réseau et d’une consommation batterie plus lourdes. La vraie priorité reste de réduire le délai de chaque transmission individuelle, pas d’en augmenter le volume.
Notre conviction, fondée sur les protocoles de mesure détaillés plus haut, est qu’un horodatage rigoureux à la source vaut davantage que n’importe quelle optimisation ultérieure du réseau. Sans cette base temporelle fiable, toute compensation en aval devient une approximation.
— Louis
Un suivi réactif sans abonnement
Face à ces enjeux de latence, nos traceurs combinent connectivité 4G, géorepérage personnalisable et longue autonomie de batterie, sans frais mensuels récurrents. L’achat se fait en paiement unique, simplifiant le déploiement sur une flotte entière.
Pour un gestionnaire de flotte ou un particulier qui souhaite un suivi fiable sans surveiller des factures d’abonnement chaque mois, découvrez nos traceurs GPS Moto Watchdog ou consultez notre offre API access pour entreprises si vous intégrez le suivi à vos propres outils de gestion.
Questions fréquentes
Quel est le temps de latence normal pour un suivi GPS ?
Une latence totale comprise entre 50 et 200 millisecondes côté récepteur et application est courante, à laquelle le réseau mobile ajoute souvent 50 à 300 millisecondes supplémentaires. Une étude sur application GNSS cloud a mesuré des latences moyennes d’environ 0,25 seconde à faible vitesse contre 0,5 seconde à 120 km/h.
Comment réduire le temps de latence du suivi GPS ?
L’horodatage matériel à la source, un protocole binaire plutôt que du texte NMEA et la priorisation réseau des paquets de position réduisent sensiblement le délai total. Le traitement en périphérie et l’interpolation côté serveur compensent également les délais restants sans alourdir excessivement la charge réseau.
Qu’est-ce que le délai de latence en suivi GPS ?
Le délai de latence désigne le temps écoulé entre l’instant où une position est mesurée par le récepteur et l’instant où elle est reçue ou affichée par l’application. Il englobe le calcul satellite, le traitement récepteur, la transmission réseau et le traitement serveur.
Comment mesurer la latence réseau d’un système GPS ?
La méthode consiste à horodater la mesure au capteur, noter l’instant d’envoi puis de réception, et calculer la différence entre les deux horodatages sur plusieurs cycles. Des outils comme gpsprof, iperf et ping permettent d’isoler la part réseau de la latence totale et d’en calculer moyenne, médiane et 95ᵉ percentile.